从一个 ROS 环境问题开始:Docker 入门、ROS 实践与真实硬件部署
引言:一台不能随便重装的 ROS 1 NUC
最近我在帮组里一位同门处理 ROS 环境问题。实验室里还有一些 Ubuntu 20.04 + ROS 1 Noetic 的机器人 NUC;他一直用 ROS 1 控制 Franka。机器并不是不能用,驱动、Workspace 和脚本都已经配好,平时实验跑得很稳定。考虑到 ROS 1 Noetic 已经结束官方维护,我建议后续开发逐渐转向 ROS 2,但不想为此打乱现有环境。
如果只为换一个 ROS 版本,就把整台工作电脑的 Ubuntu、驱动和依赖重装一遍,代价太大。我想弄清楚的是:能不能保留 Ubuntu 20.04 + ROS 1,同时获得一套新的 ROS 2 环境?
那台 Franka NUC 还在工作,我没有直接拿它练习。自己的 NUC 正好是 Ubuntu 24.04 + ROS 2 Jazzy,这也成了我第一次比较完整地学习 Docker:先试着运行三种 ROS 环境,再把 Workspace、DDS 通信和真实 H30 IMU 接进来,最后用 Dockerfile 和 Compose 固定已经跑通的构建与启动过程。
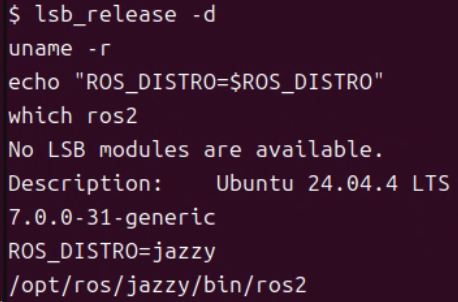
我的主机基线是 Ubuntu 24.04.4 LTS、x86_64、内核 7.0.0-31-generic;原生 ROS_DISTRO=jazzy,ros2 位于 /opt/ros/jazzy/bin/ros2。下图是系统版本、内核与 ROS 路径的终端记录。
1. ROS 为什么经常和 Ubuntu 版本绑定
开始之前,先把“版本对不上”说清楚。ROS 安装包还依赖 Python、编译器、共享库和大量 Ubuntu 软件包。发行版维护者需要选定平台来构建和测试这些包,因此“能不能自己想办法装上”和“是否有官方二进制支持”是两回事。Ubuntu 20.04 并非绝对不能运行 ROS 2;这里讨论的是使用对应发行版的现成环境。
| 本文环境 | Ubuntu 用户空间 | 用途 |
|---|---|---|
| ROS 2 Lyrical | 26.04 | 观察较新的 ROS 环境 |
| ROS 2 Jazzy | 24.04 | 与本文主机原生 ROS 对应 |
| ROS 1 Noetic | 20.04 | 验证较旧 ROS 1 环境 |
版本对应关系可查 ROS 2 Lyrical 发布资料 和 Jazzy Ubuntu 安装文档。Noetic 已于 2025 年 5 月 31 日结束官方维护;本文把它作为旧机器人环境来研究,而不是推荐新项目采用 ROS 1。ROS 官方 EOL 说明也解释了这一点。
2. Docker 在这里到底解决什么
Docker Image(镜像)可以先理解为准备好的软件环境,Container(容器)则是从镜像启动的运行实例。对这篇文章最重要的一点是:容器有自己的 Ubuntu 用户空间,却与 Linux 主机共享内核。我的 Ubuntu 24.04 NUC 因而可以同时运行基于 26.04、24.04 和 20.04 用户空间的 ROS 容器。
1 | Ubuntu 24.04 Host:内核 + 原生 ROS 2 Jazzy |
这样做不必直接改动主机已有的 ROS 安装。至于代码、网络和硬件怎样与容器配合,后面会用真实 H30 一步步试出来。
3. Docker 安装与基础验证
在安装之前,我先看主机架构和 Docker 是否已经存在:
1 | dpkg --print-architecture |
第一条查询 Debian 风格的架构名称(这台 x86_64 机器显示为 amd64);后两条分别检查 Docker 与 Compose 是否已有可用命令。
我这次怎么安装 Docker
鱼香 ROS 安装项目提供交互式工具。我这次运行下面的命令,在当时的菜单里选了 8:一键安装 Docker,而不是“ROS Docker 版”。菜单编号可能变化,照着选项文字选择即可。
1 | source <(wget -qO- http://fishros.com/install) |
这条命令会下载并执行第三方脚本,运行前要确认来源和内容。我的安装结果是 Docker 29.8.1、Compose v5.5.1。
想走官方安装也可以
如果不使用第三方安装工具,可以按 Docker 官方 Ubuntu 安装文档配置 apt 仓库,再安装 Engine 和 Compose 插件。这是另一条可行路线,不是本文这次实际采用的安装过程。已有 Docker 的机器先确认原配置与冲突包,不要直接照搬卸载步骤。
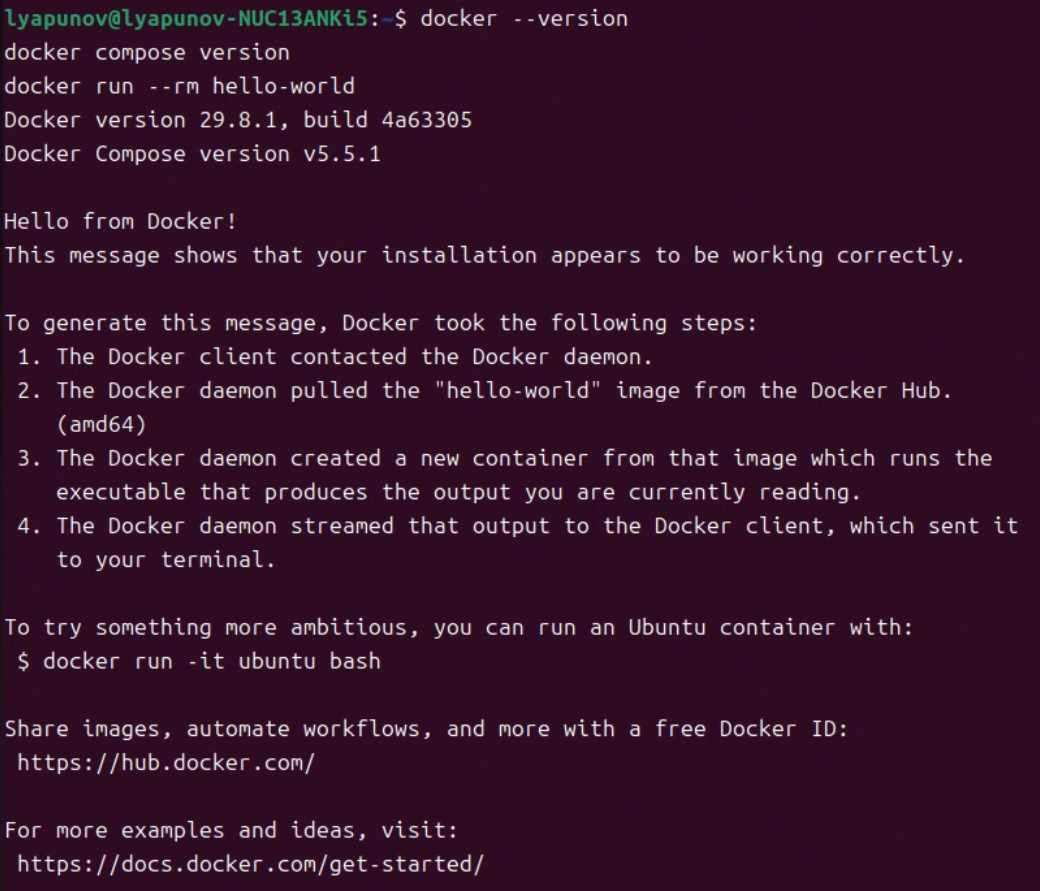
安装后,我用下面三个命令分别检查客户端、Compose 插件和容器运行:
1 | docker --version |
最后一条会拉取 hello-world 镜像并启动容器,我的终端打印出了 Docker 的欢迎信息。
安装后的真实踩坑:docker group 已配置,旧 Session 尚未生效
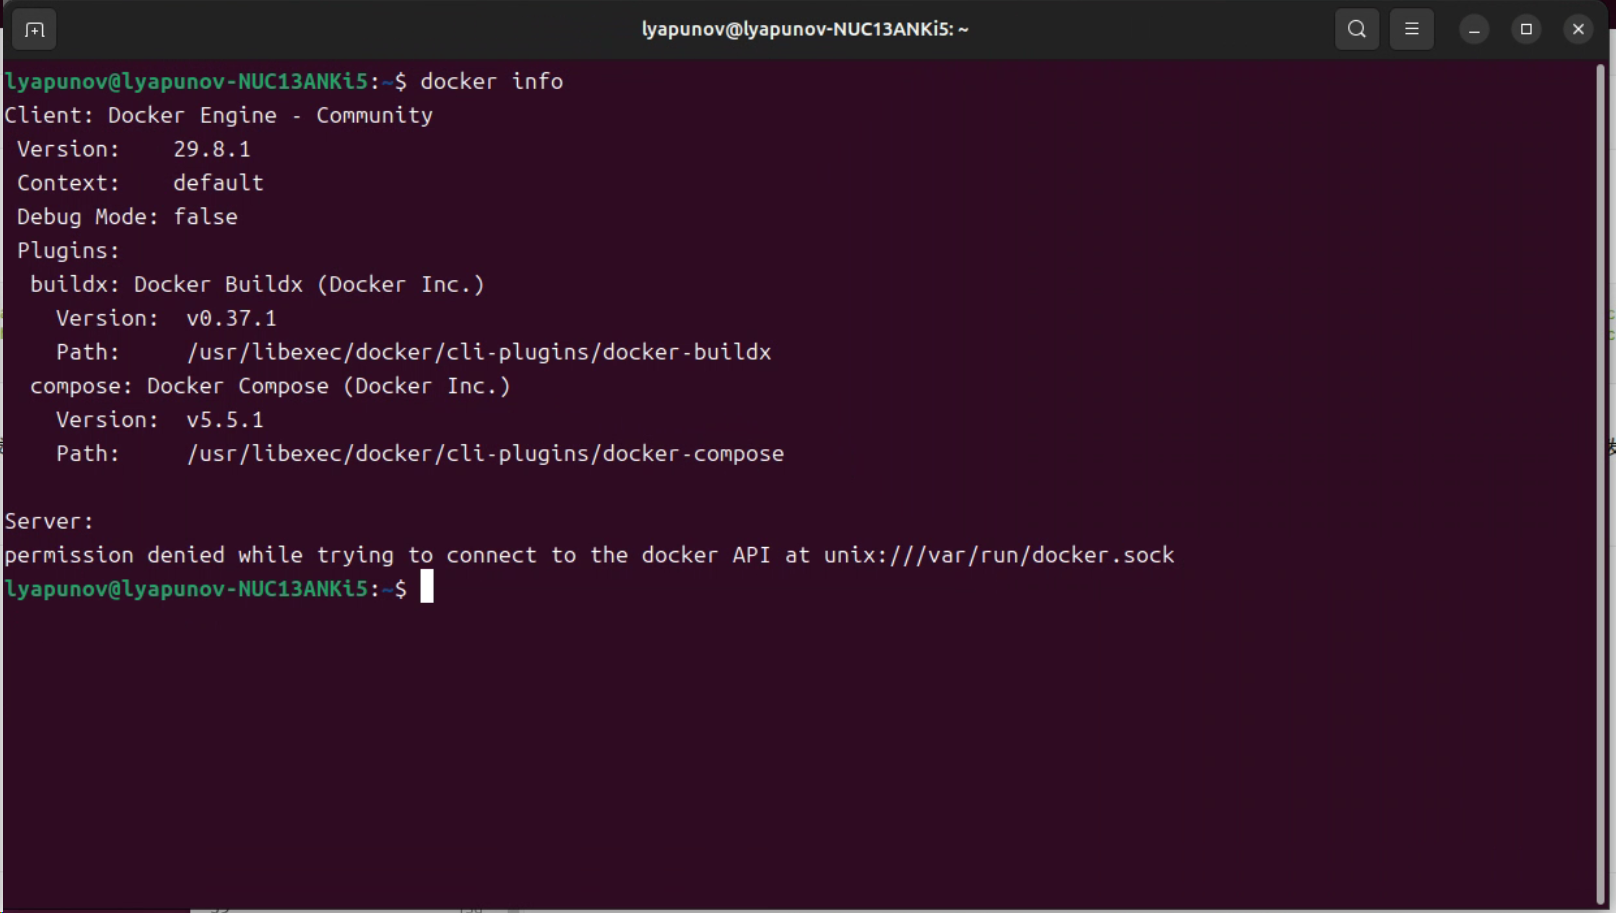
安装脚本已经把我的用户 lyapunov 加入 docker 组,但安装后的旧登录 Session 还保留着原来的 supplementary groups。于是 docker info 能显示客户端版本,连接 /var/run/docker.sock 时却报 permission denied。我检查了系统中的组记录和 root:docker 的 socket 权限,再用 sg docker -c "docker info" 访问成功,才确定问题出在旧 Session 的组身份。
临时跑一条命令可以用 sg docker -c "...";想刷新当前 shell 的组环境,可以考虑 newgrp docker。更正常的长期做法是注销并重新登录。重新登录后,在终端输入下面的命令并回车,就能查看当前用户所属的组:
1 | id |
我的输出中出现了 984(docker),之后普通用户直接运行 docker 命令也正常了。不要用 chmod 666 /var/run/docker.sock 绕过权限问题;Docker 组本身有较高的主机权限,详见 Docker 安装后设置。
如果你习惯用 Codex、Claude Code 或其他 Agent,这类重复操作也可以直接交给它做,但先把边界说清楚。
用 Agent 完成这一节
1 | 先检查当前 Ubuntu / ROS / Docker 环境,并告诉我 Docker 是否已经安装。 |
4. ROS Docker Image 应该怎么选
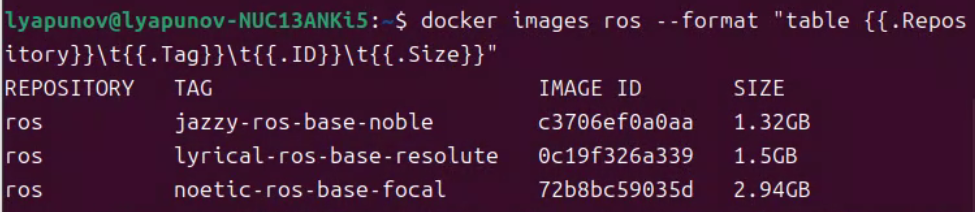
Docker Official Image ros提供 ros-core、ros-base 等层级。我先用 ros-base 跑命令行和驱动,不额外处理图形界面。OSRF 的 osrf/ros还提供 desktop 镜像,需要 RViz 等工具时再考虑。三个镜像都把 ROS 发行版和 Ubuntu 代号写在标签中:
| 实验 | 镜像标签 | 本次 Image ID | 本次显示大小 |
|---|---|---|---|
| 较新环境 | ros:lyrical-ros-base-resolute |
0c19f326a339 |
1.50 GB |
| 对应环境 | ros:jazzy-ros-base-noble |
c3706ef0a0aa |
1.32 GB |
| 较旧环境 | ros:noetic-ros-base-focal |
72b8bc59035d |
2.94 GB |
这三组都已在 NUC 上拉取。docker images ros 可以核对本机标签、Image ID 和大小;表格记录的是本次结果,Image ID 不是固定不变的版本号。
用 Agent 完成这一节
1 | 请依次拉取 ros:lyrical-ros-base-resolute、ros:jazzy-ros-base-noble 和 ros:noetic-ros-base-focal。 |
5. 实验一:Lyrical——Host 不升级也能用新的 ROS 2
第一站是比主机更新的 Lyrical。我想看看:Ubuntu 24.04 不升级,能否直接使用 Ubuntu 26.04 对应的 ROS 用户空间?先记下主机的系统、内核与 ROS:
1 | cat /etc/os-release |
/etc/os-release显示用户空间版本,uname -r显示内核版本,ROS_DISTRO显示当前终端加载的 ROS。接着拉取并进入 Lyrical 镜像:
1 | docker pull ros:lyrical-ros-base-resolute |
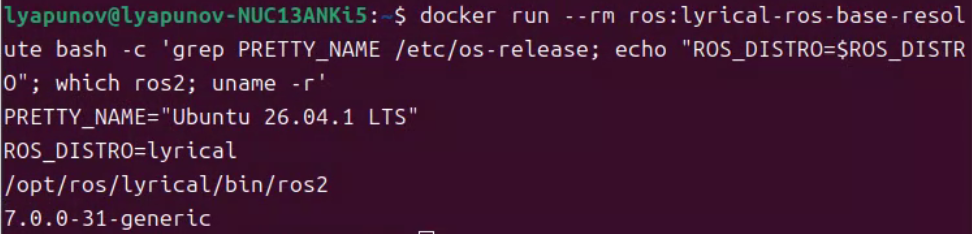
pull下载镜像;run启动容器,--rm使其退出后自动删除,-it提供交互终端。进入容器后看同样几项:
1 | cat /etc/os-release |
容器里读到 Ubuntu 26.04.1 LTS(Resolute Raccoon)、ROS_DISTRO=lyrical,ros2 在 /opt/ros/lyrical/bin/ros2;Python 是 3.14.4。而 uname -r 仍是主机的 7.0.0-31-generic。较新的 ROS 环境确实进来了,主机系统却没有跟着升级。
用 Agent 完成这一节
1 | 请在当前 Ubuntu 24.04 Host 上完成 Lyrical Container 操作。 |
6. 实验二:Jazzy——Host 已经有了,为什么还要放进 Docker
第二组看起来有点多此一举:我的主机本来就是 Ubuntu 24.04,也原生装了 Jazzy,为什么还要在 Docker 里再运行一次 Jazzy?
因为机器人项目不只有一个。项目 A 可能需要一组 Python 库和 ROS package,项目 B 又需要另一组。都直接装在 Host 上,项目多了以后,更新一个依赖可能影响另一个已经工作的环境。我更希望 Host 保持自己的 Jazzy 开发环境,让每个项目把所需软件放进各自的容器。将来换电脑、交给组里其他人或部署到另一台 NUC,需要迁移的就不只是源码,还有项目的环境定义。
如果用过 Python 的 venv 或 Conda,可以借这个思路理解 Docker:别让不同项目的依赖互相打架。Docker 管得更宽,除了 Python package,Ubuntu 用户空间、系统库、ROS package 和启动方式也可以放进项目自己的环境里。
所以我用相同的步骤,再启动一套 Jazzy:
1 | docker pull ros:jazzy-ros-base-noble |
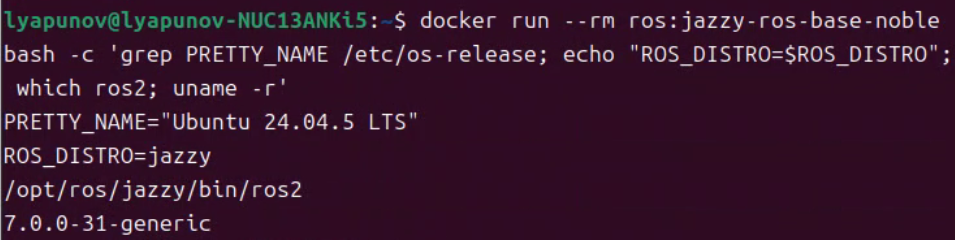
容器内用前一节的四条检查命令,得到 Ubuntu 24.04.5 LTS(Noble Numbat)、ROS_DISTRO=jazzy、/opt/ros/jazzy/bin/ros2 和同一个内核 7.0.0-31-generic;Python 为 3.12.3。
用 Agent 完成这一节
1 | 当前 Host 已有 Ubuntu 24.04 + ROS 2 Jazzy。请用 ros:jazzy-ros-base-noble 再启动一套退出后自动清理的 Jazzy Container。 |
7. 实验三:Noetic——在新系统里保留 ROS 1 环境
前两个都是 ROS 2,容易让人以为 Docker 是专门给 ROS 2 用的。其实 Docker 隔离的是用户空间和软件环境,并不关心里面跑的是 ROS 1 还是 ROS 2。所以第三组我反过来试:在较新的 Ubuntu 24.04 + Jazzy 主机上,运行 Ubuntu 20.04 + ROS 1 Noetic。
使用的仍是 Docker Official Image:
1 | docker pull ros:noetic-ros-base-focal |
进入容器后检查:
1 | cat /etc/os-release |
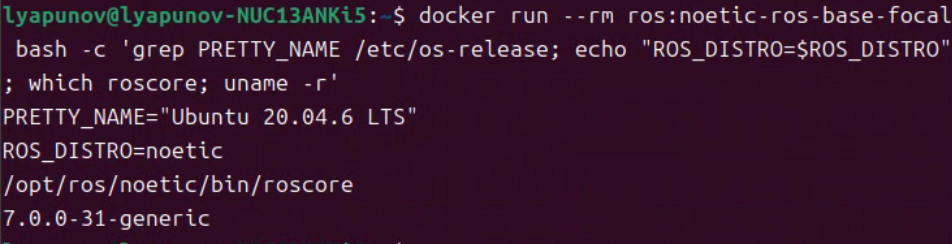
这里查 ROS 1 的 roscore 路径。本次得到 Ubuntu 20.04.6 LTS(Focal Fossa)、ROS_DISTRO=noetic、/opt/ros/noetic/bin/roscore,Python 为 3.8.10;内核依然是主机的 7.0.0-31-generic。旧主机可以借容器使用新环境;反过来,新主机也能保留旧项目需要的软件环境。
用 Agent 完成这一节
1 | 请在当前 Ubuntu 24.04 Host 上运行退出后自动清理的 ros:noetic-ros-base-focal Container。 |
8. 三种环境放在同一台 NUC 上
把刚才看到的版本排在一起,差别就很清楚了:
| 环境 | Ubuntu 用户空间 | uname -r |
ROS 发行版 |
|---|---|---|---|
| Host 原生 Jazzy | 24.04.4 LTS | 7.0.0-31-generic |
ROS 2 Jazzy |
| Lyrical 容器 | 26.04.1 LTS | 7.0.0-31-generic |
ROS 2 Lyrical |
| Jazzy 容器 | 24.04.5 LTS | 7.0.0-31-generic |
ROS 2 Jazzy |
| Noetic 容器 | 20.04.6 LTS | 7.0.0-31-generic |
ROS 1 Noetic |
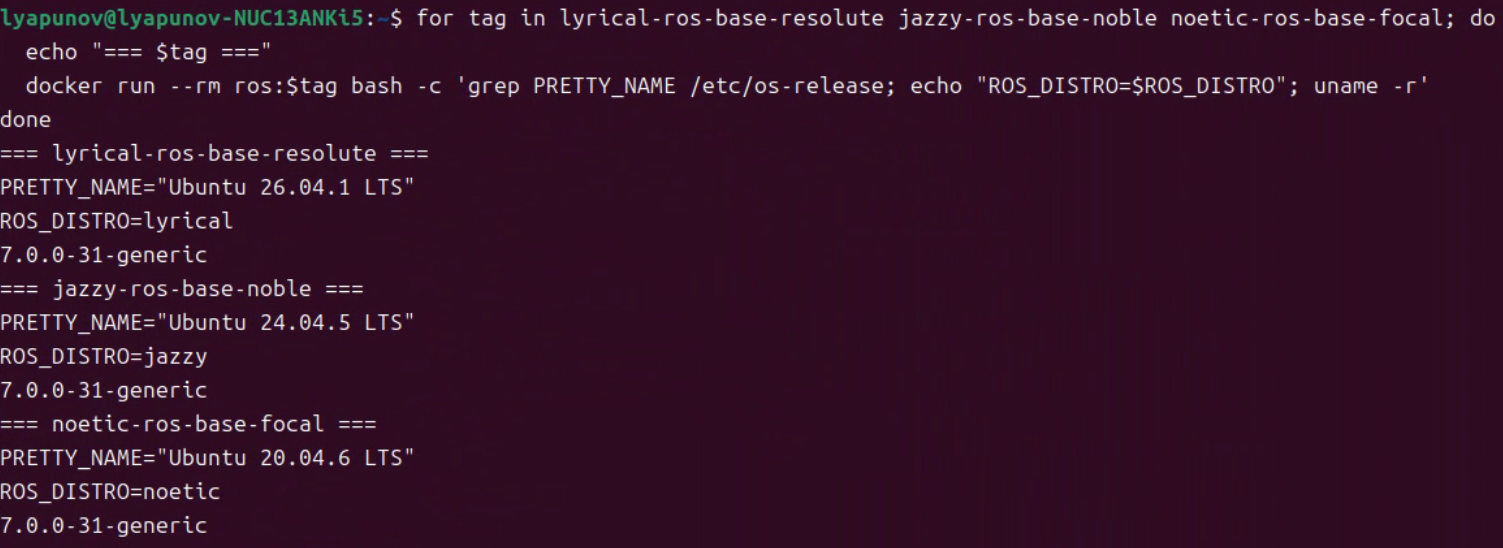
我的 NUC 仍然是 Ubuntu 24.04。三个容器分别有 26.04、24.04 和 20.04 的用户空间,但 uname -r 都指向同一个 Host Kernel。Docker 给了我多套 ROS 环境,并没有把主机“升级”为 Ubuntu 26.04。
如果你只是想先学会 Docker,到这里已经够了
到这里,Docker 最核心的入门操作其实已经走完了:安装 Docker、拉取 Image、启动 Container,以及理解 Host 和 Container 之间的 Ubuntu 用户空间与 Kernel 关系。
如果你只是想解决“我的 Ubuntu 和 ROS 版本对不上”,做到这里其实已经可以开始自己用了。
不过我还想再往前走一步。Docker 真正放进机器人项目以后,代码放哪儿?ROS 节点怎么通信?真实串口设备怎么进 Container?最后又怎么把这些命令固定下来?
所以接下来的第 9~13 节,是我继续把 Docker 用到机器人开发里的过程。第一次接触 Docker 不必一次把这些内容全吃透,可以先看看每一节在解决什么,再按自己的需要往下做。
| 接下来解决的问题 | |
|---|---|
| Bind Mount | 代码怎么留在 Host |
| DDS | Host 和 Container 里的 ROS 2 怎么通信 |
| H30 IMU | Container 怎么访问真实硬件 |
| Dockerfile | 怎么把环境和驱动做进 Image |
| Compose | 怎么把启动参数固定下来 |
9. Bind Mount:代码留在 Host
Container 能跑了,但代码总不能一直放在临时 Container 里。退出时 Container 被删除,里面的修改也可能随之消失。我希望源码仍留在 Host,用 Bind Mount把主机目录呈现给 Container。这里用显式的 --mount type=bind,Host 源目录写错时会直接报错。
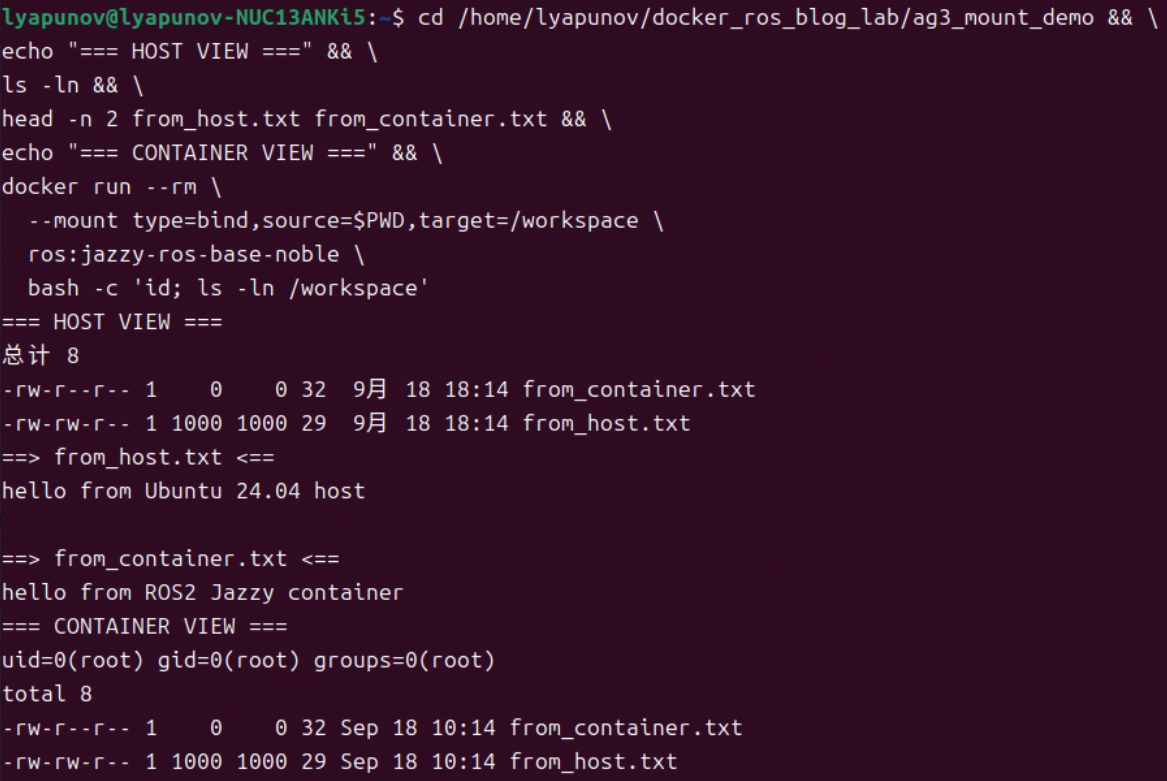
我单独建了一个 mount_demo 目录,映射到 Jazzy Container 的 /workspace,再查看 Container 身份和目录:
1 | mkdir -p "$HOME/docker_ros_blog_lab/mount_demo" |
--mount共享的是同一目录,不是复制文件。我先在 Host 写下 from_host.txt,进容器确认能读;再反过来,在容器写下 from_container.txt,回到 Host 也看到了它。文件确实共享了,但马上又冒出一个 Docker 新手容易忽略的问题:谁创建的文件,回到 Host 后到底属于谁?这次容器默认以 uid=0(root) gid=0(root) 运行,Host 创建的文件是 1000:1000,容器创建的文件则是 0:0。我没有用 chmod 或 chown 把差异盖掉;以后长期开发还得安排合适的容器用户。
用 Agent 完成这一节
1 | 请创建独立的 mount_demo 目录,用 Bind Mount 挂入临时 Jazzy Container。 |
10. DDS:Container 和 Host 能不能直接通信
代码能共享了,接下来是通信。我先让两端都用 Jazzy:一边是原生 Host,另一边是容器,这样先不引入跨 ROS 版本的问题。我一开始最关心的也不是 topic list 里能不能看到名字,而是另一端到底有没有收到消息。
先分清“环境变量未设置”和“实际 RMW”
| 位置 | RMW_IMPLEMENTATION |
实际加载 | 可用实现 |
|---|---|---|---|
| Host 原生 Jazzy | NOT_SET |
rmw_fastrtps_cpp |
['rmw_fastrtps_cpp'] |
| Jazzy 容器 | NOT_SET |
rmw_fastrtps_cpp |
['rmw_fastrtps_cpp'] |
两边的 ROS_DOMAIN_ID、ROS_LOCALHOST_ONLY 环境变量在基线中也都未显式设置。这里有个容易看错的地方:RMW_IMPLEMENTATION=NOT_SET 只是没有用环境变量指定实现,实际加载的仍是 rmw_fastrtps_cpp。通信测试时,我临时让两边都使用 ROS_DOMAIN_ID=42,没有把它写进 .bashrc。
默认 bridge:两个方向都收到实际 String 消息
我先用普通 docker run,让容器走 Docker 默认 bridge。容器发布 /docker_blog_chatter,Host 用同一 domain 订阅:
1 | docker run --rm -it -e ROS_DOMAIN_ID=42 ros:jazzy-ros-base-noble \ |
1 | ROS_DOMAIN_ID=42 ros2 topic echo /docker_blog_chatter |
-e 把本次 domain 值传进容器,topic pub 周期性发送 std_msgs/msg/String。Host 的 topic echo 收到了 data: hello from docker bridge;我再反过来让 Host 在 /host_blog_chatter 发布 hello from native jazzy host,容器也收到了。在这台 NUC 上,普通 bridge 就完成了两个方向的消息传递。
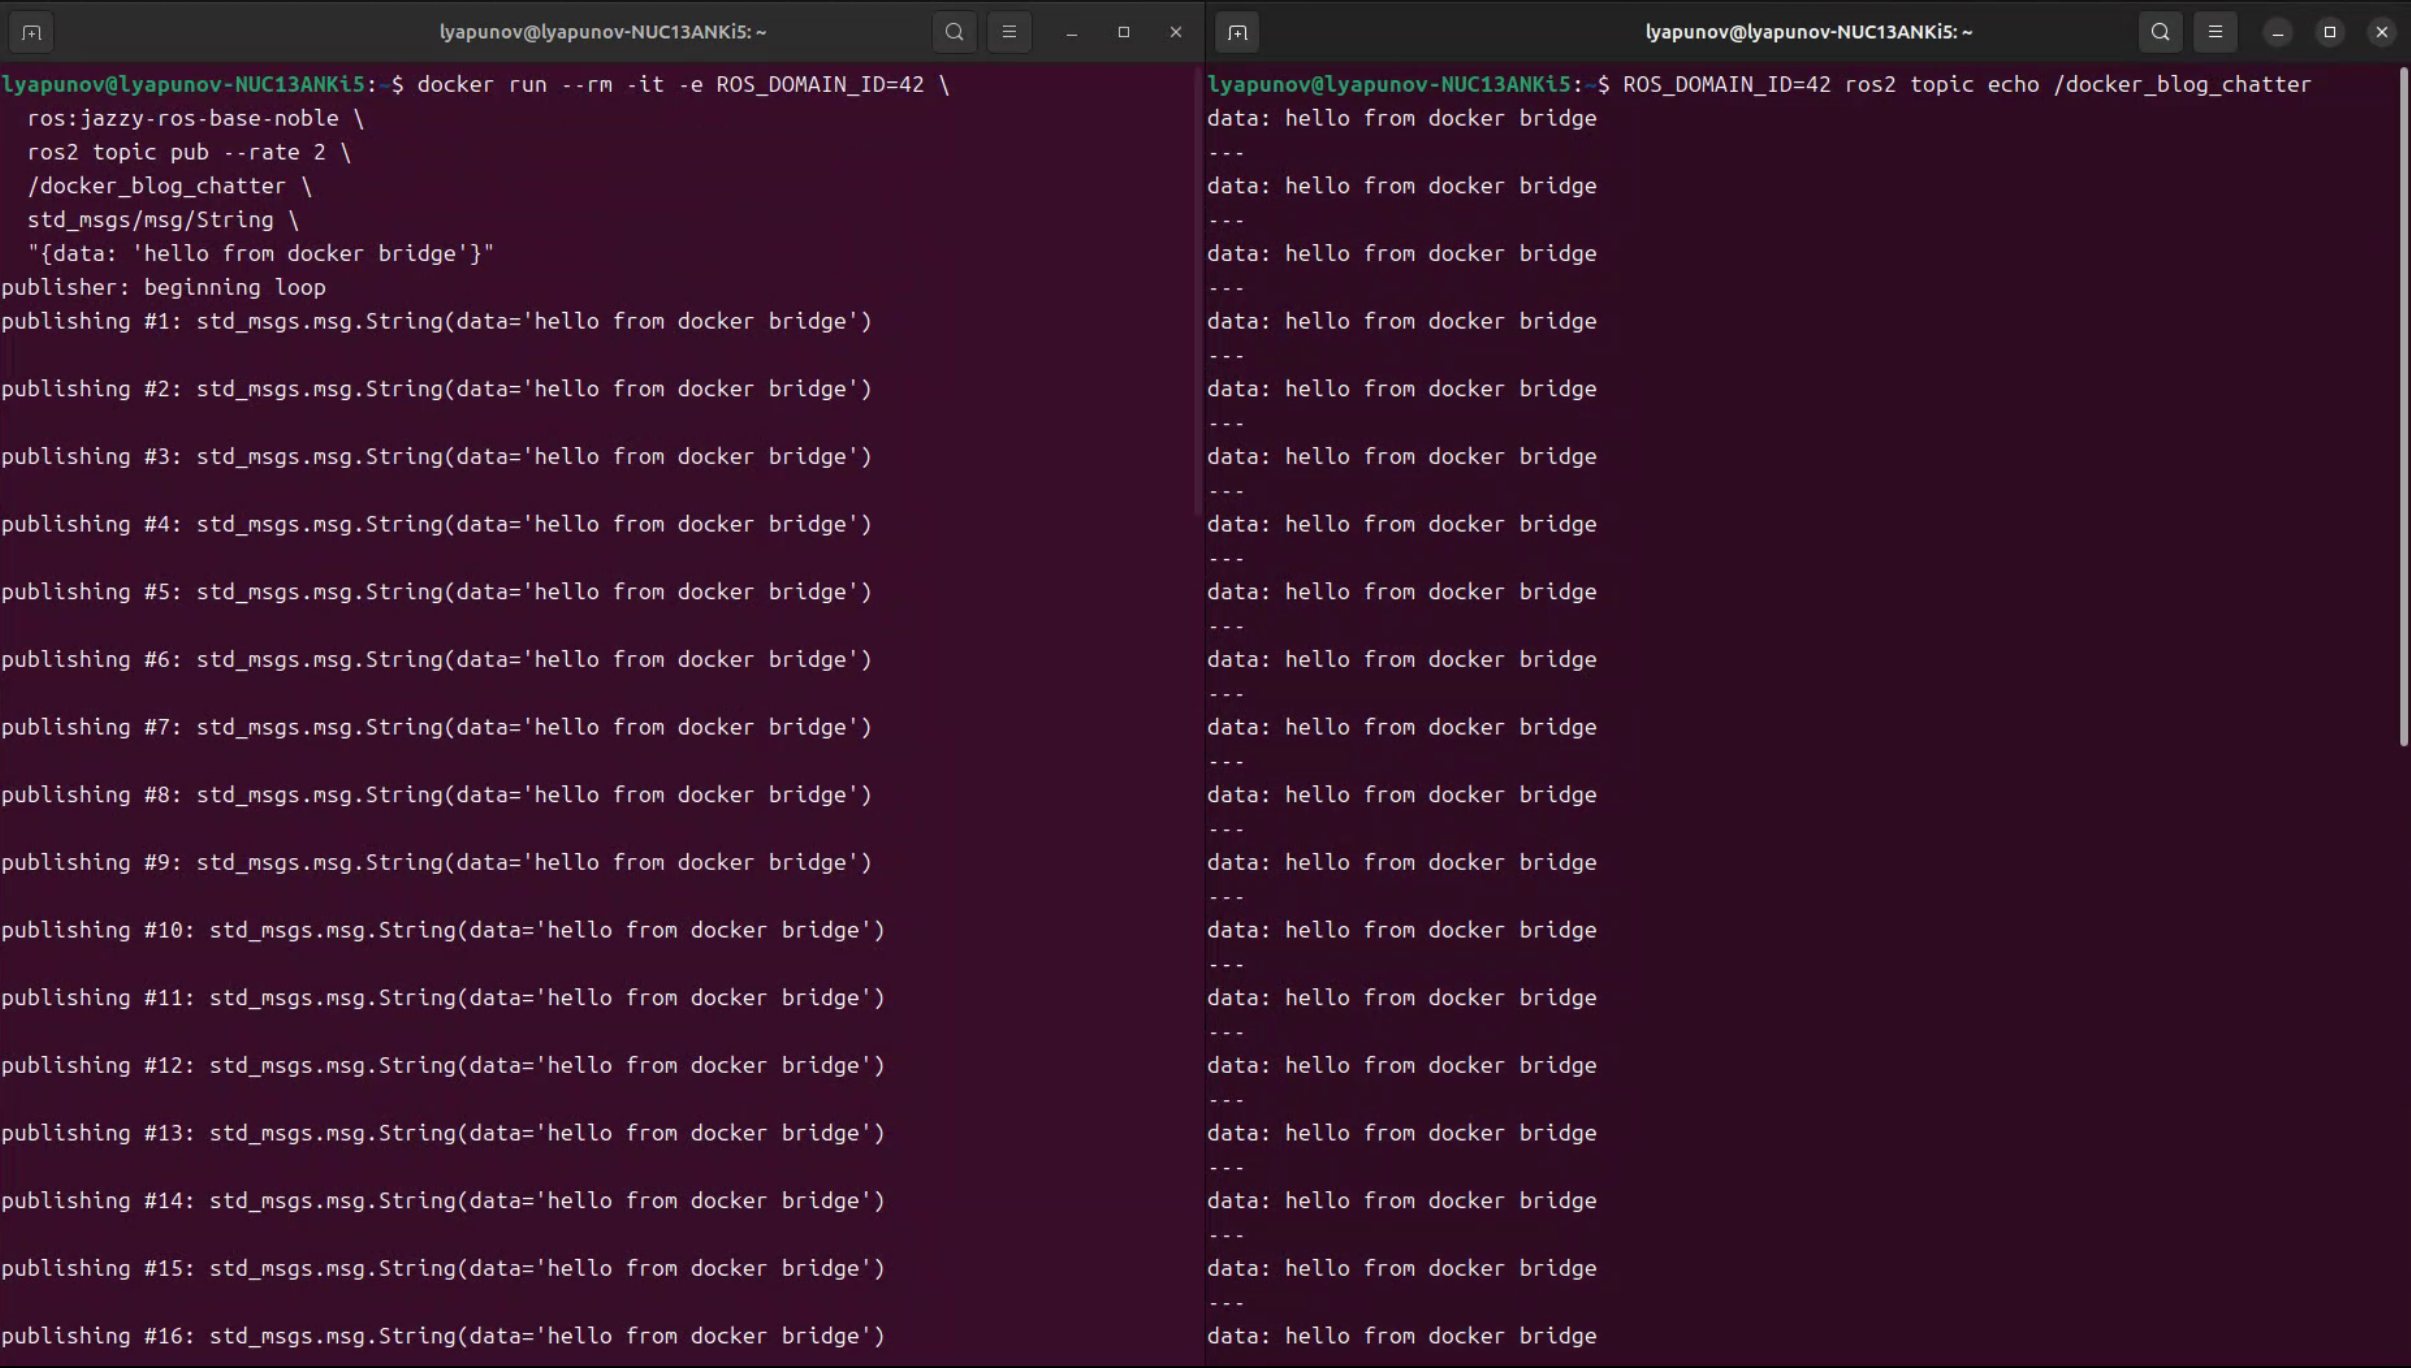
图 10 拍的是容器到 Host;反方向也在同一轮实验中收到了消息。
host network + IPC 对照:发现成功,数据接收失败
普通 bridge 已经能通信后,我又顺手试了 --network host 加 --ipc host。结果反而有点意外:节点能发现对方,Host 却在 15 秒内没收到实际 String 数据。/dev/shm 里同时出现了 Container root 创建、owner 为 root:root 的 Fast DDS SHM 对象。当时比较可疑的是这里的权限问题,不过我没有继续做独立实验去证明两者之间的因果关系。
后面的 H30 实验继续用已经收到双向消息的普通 bridge。Docker 文档介绍了 host 网络模式共享主机网络命名空间的含义。
用 Agent 完成这一节
1 | 请完成一次 Host Jazzy 与 Jazzy Container 的 ROS 2 双向通信实验。 |
11. 真实硬件:让 Container 读取 H30 IMU
前面都还在软件环境里打转。对机器人开发来说,我更想知道:Container 到底能不能碰到真实硬件? 我的 NUC 接着两只 H30 IMU,这里只取其中一只 Base H30,把整条链走通:
1 | H30 → /dev/ttyACM0 → --device → Jazzy Container → h30_imu |
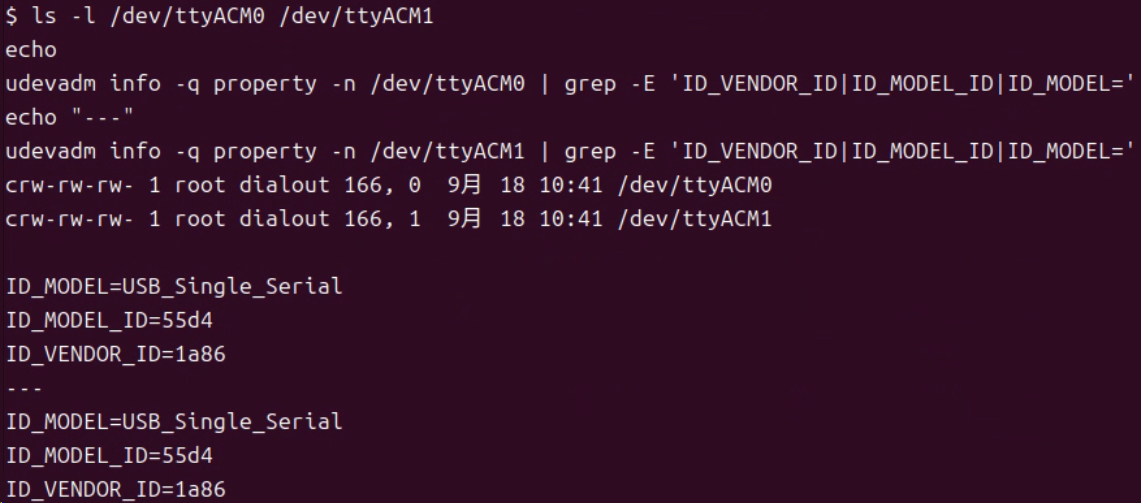
Host 当时枚举到 /dev/ttyACM0 和 /dev/ttyACM1 两个串口。结合稳定的 by-id 路径和现有 H30 配置,我这次选 Base H30 对应的 /dev/ttyACM0 做实验;它的 by-id 是 /dev/serial/by-id/usb-1a86_USB_Single_Serial_5B32028000-if00。图 11 拍下了当时的设备节点和 USB 属性。USB 重新插拔后,ttyACM 编号可能改变。
驱动原本在 /home/lyapunov/bone_drill/bone_ws/src/h30_imu。为了不碰已经工作的项目,我把这个 ROS package 单独复制到实验 Workspace /home/lyapunov/docker_ros_blog_lab/ros2_ws/src/h30_imu。它用到了 rclcpp、sensor_msgs、geometry_msgs、tf2_ros 和 POSIX termios,这次没有额外安装 ROS package 就在 ros:jazzy-ros-base-noble 中完成构建:
1 | source /opt/ros/jazzy/setup.bash |
构建输出是 Finished <<< h30_imu [8.19s]、Summary: 1 package finished [8.30s]。
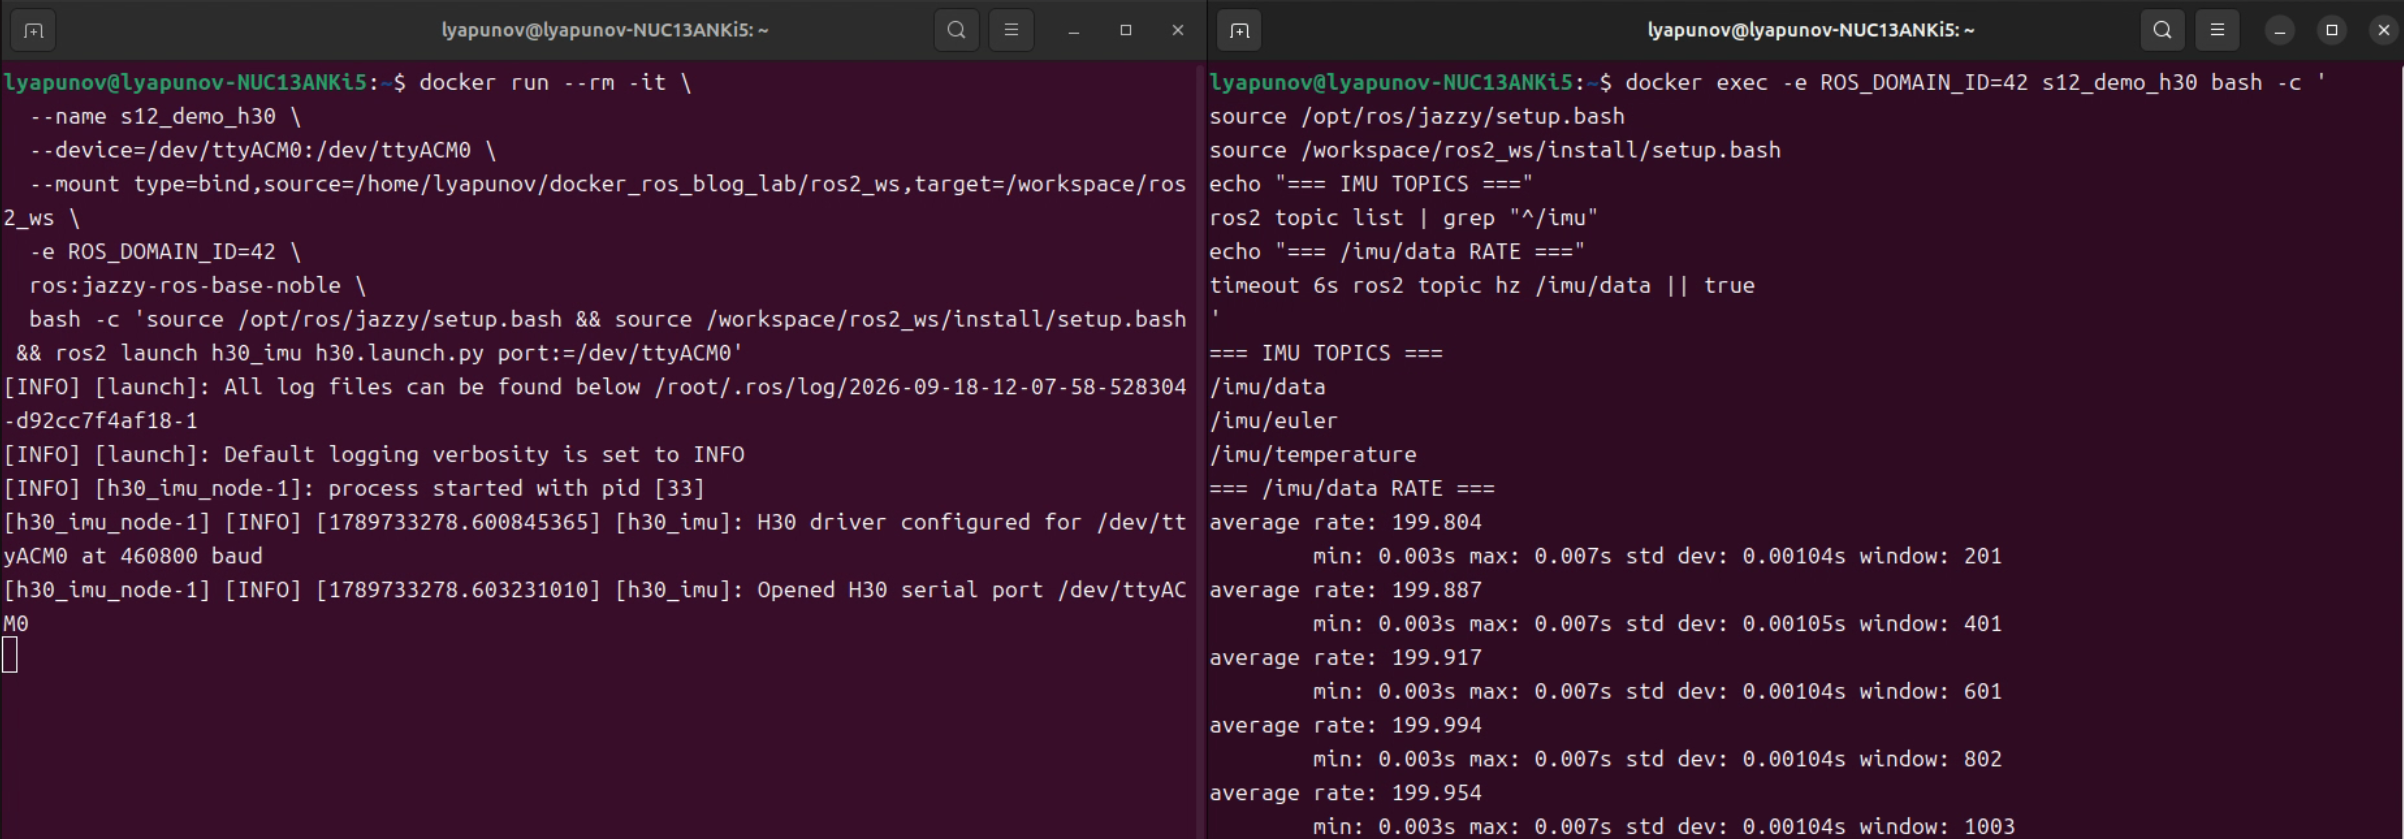
接着才让容器访问设备。Docker 的 --device可以只开放指定设备。我这里只需要一个串口,就用 --device=/dev/ttyACM0:/dev/ttyACM0,没有为了它给容器开启 --privileged。运行时把独立 Workspace 映射进去,并让容器使用本次测试的 ROS_DOMAIN_ID=42:
1 | docker run --rm -it \ |
驱动日志显示 Opened H30 serial port /dev/ttyACM0,串口配置为 460800 baud。容器内运行的节点是 /h30_imu,可见 /imu/data、/imu/euler、/imu/temperature 和 /tf;其中 /imu/data 是 sensor_msgs/msg/Imu,ros2 topic hz /imu/data 测得约 200 Hz。图 12 左侧是设备映射与驱动日志,右侧是容器内的 Topic 和频率。
但我的目标不只是容器自己看见数据。沿用上一节已经跑通的普通 Docker bridge,我在 Host 原生 Jazzy 中使用相同的 domain 查询:
1 | ROS_DOMAIN_ID=42 ros2 topic list | grep '^/imu' |
Host 发现了 /imu/data、/imu/euler、/imu/temperature,并以约 200 Hz 收到 /imu/data,还实际解析出一帧 sensor_msgs/msg/Imu。这帧包含姿态四元数、三轴角速度和三轴线加速度;静止时记录的 linear_acceleration.z=9.787308 m/s² 与 1g 的量级一致。频率统计本身不能逐帧核对数据是否全部送达。
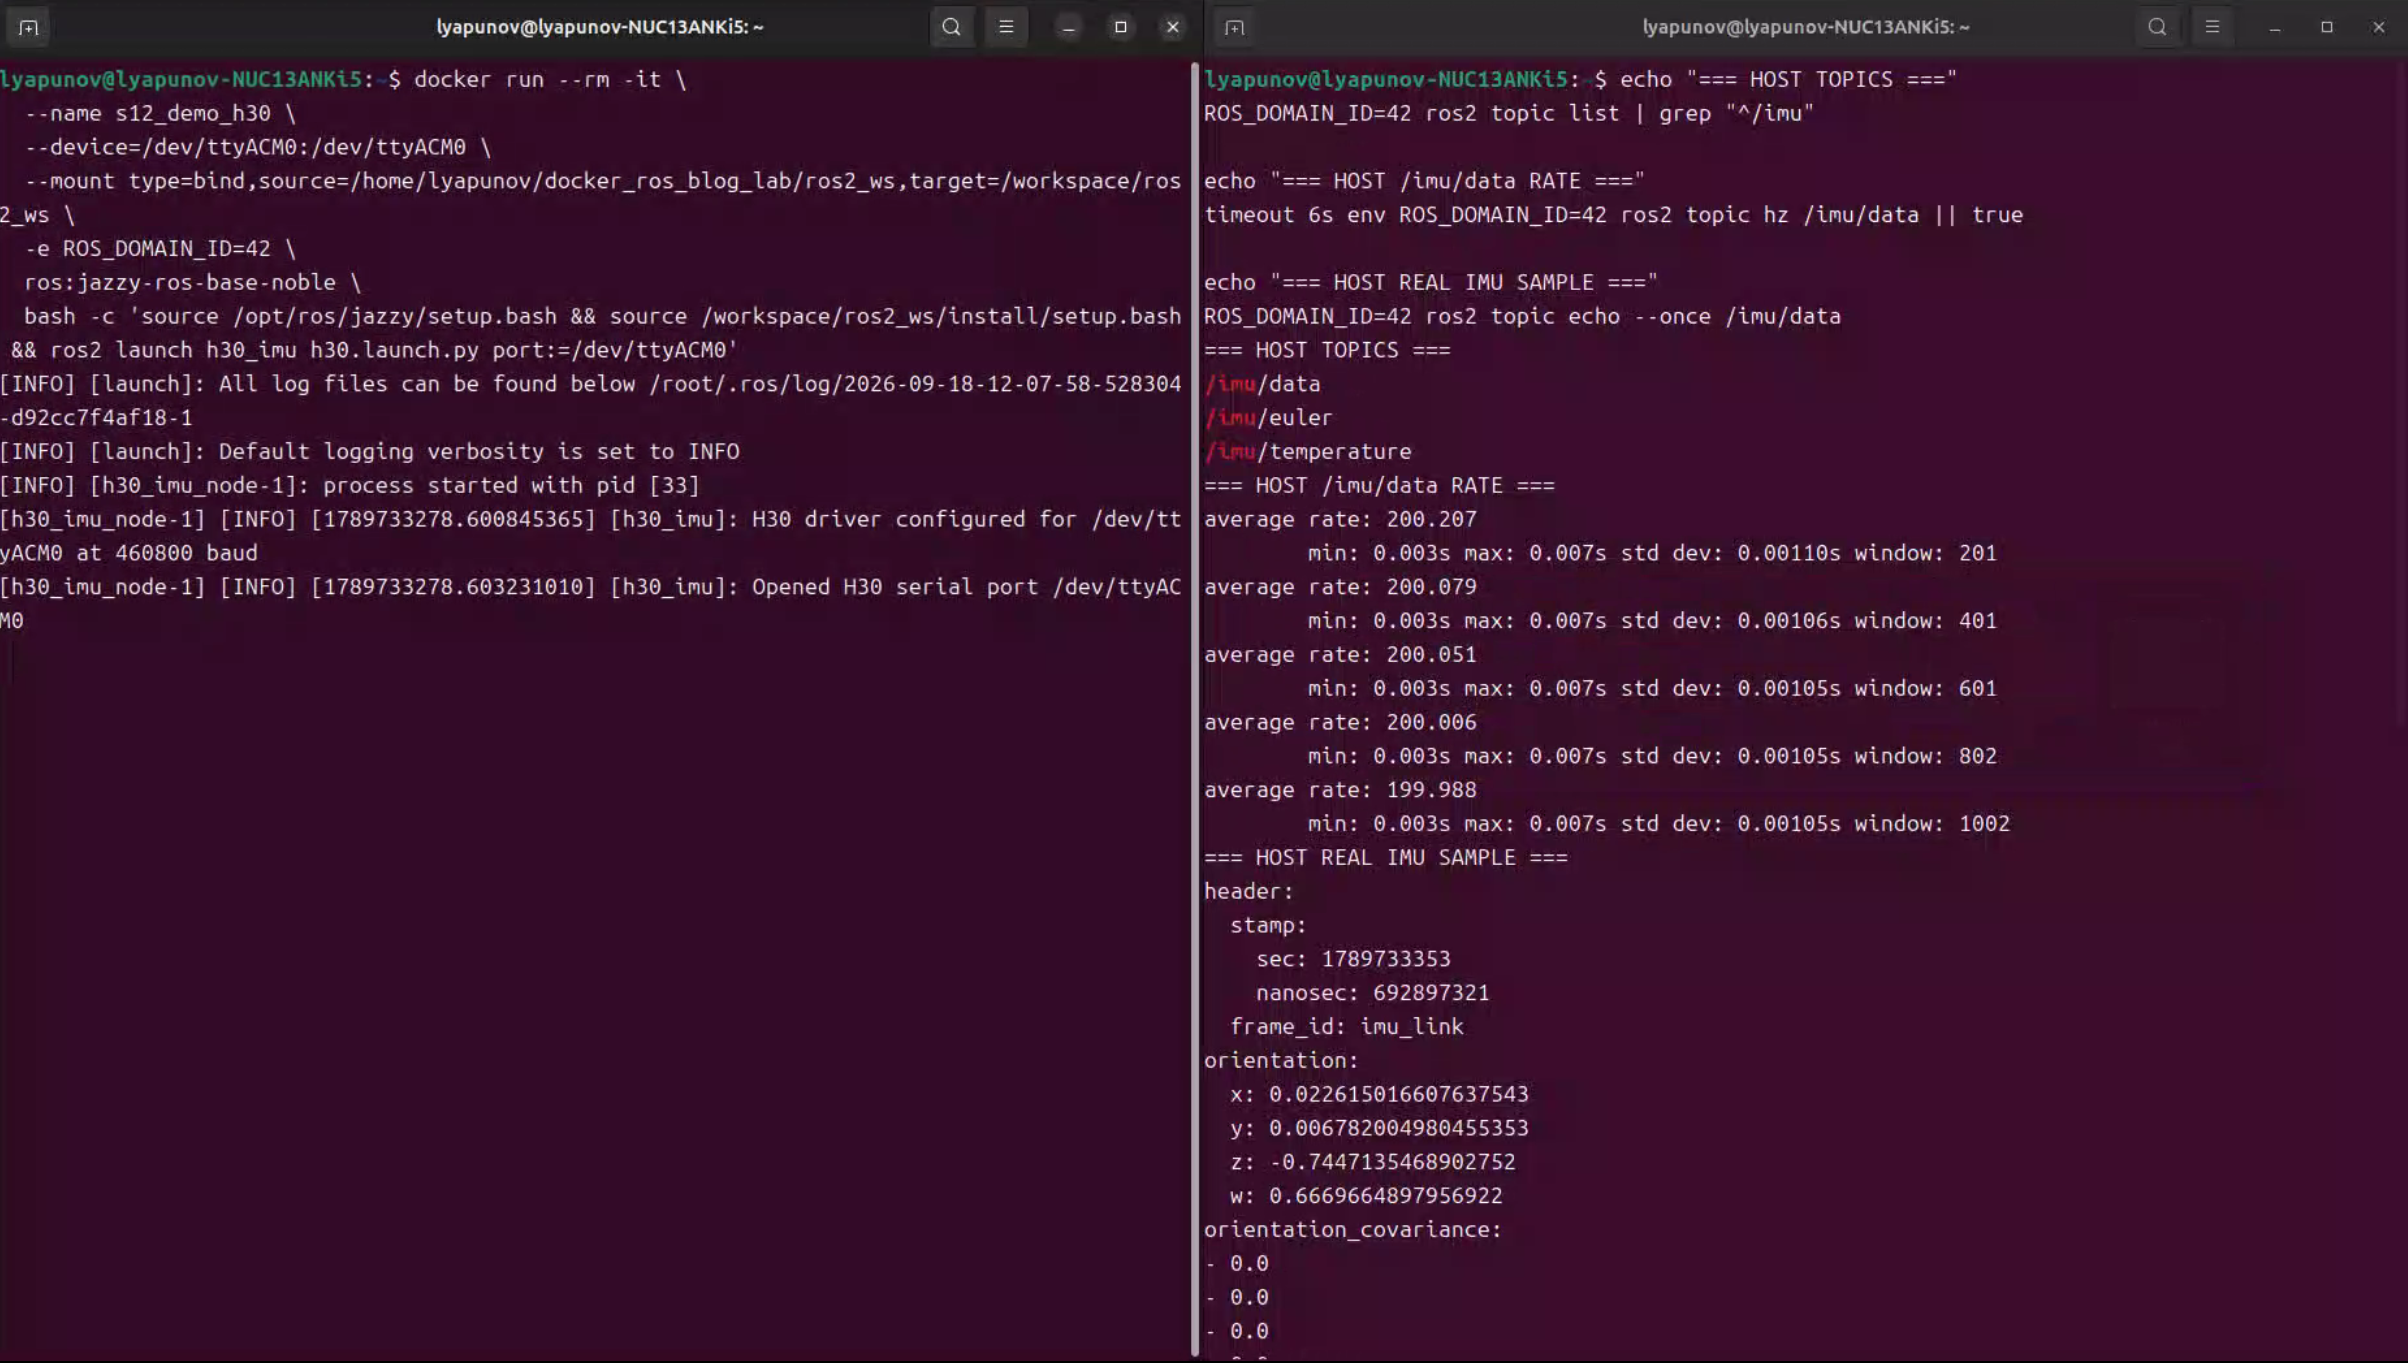
图 13 保留了 Topic、频率和 IMU 消息开头。下面折叠保存同次 Host 端的完整终端输出:
展开查看 Host 端完整 IMU 接收结果
1 | === HOST TOPICS === |
用 Agent 完成这一节
1 | 请把一个已经能在 Host 上工作的 ROS 2 串口传感器驱动放进 Jazzy Container 运行。 |
12. Dockerfile:把驱动做进镜像
前面 H30 已经跑起来了,但驱动源码还放在 Host 的独立 Workspace 中,Container 靠 Bind Mount 才拿得到它。开发时这样很方便;如果要把环境交给组里其他人,总不能每次都先解释“请把这个目录放到这个路径,再挂进去”。既然流程已经走通,我就想试着把 Jazzy 环境和 h30_imu 驱动真正做进 Image。
最终使用的 docker/Dockerfile 很短:
1 | FROM ros:jazzy-ros-base-noble |
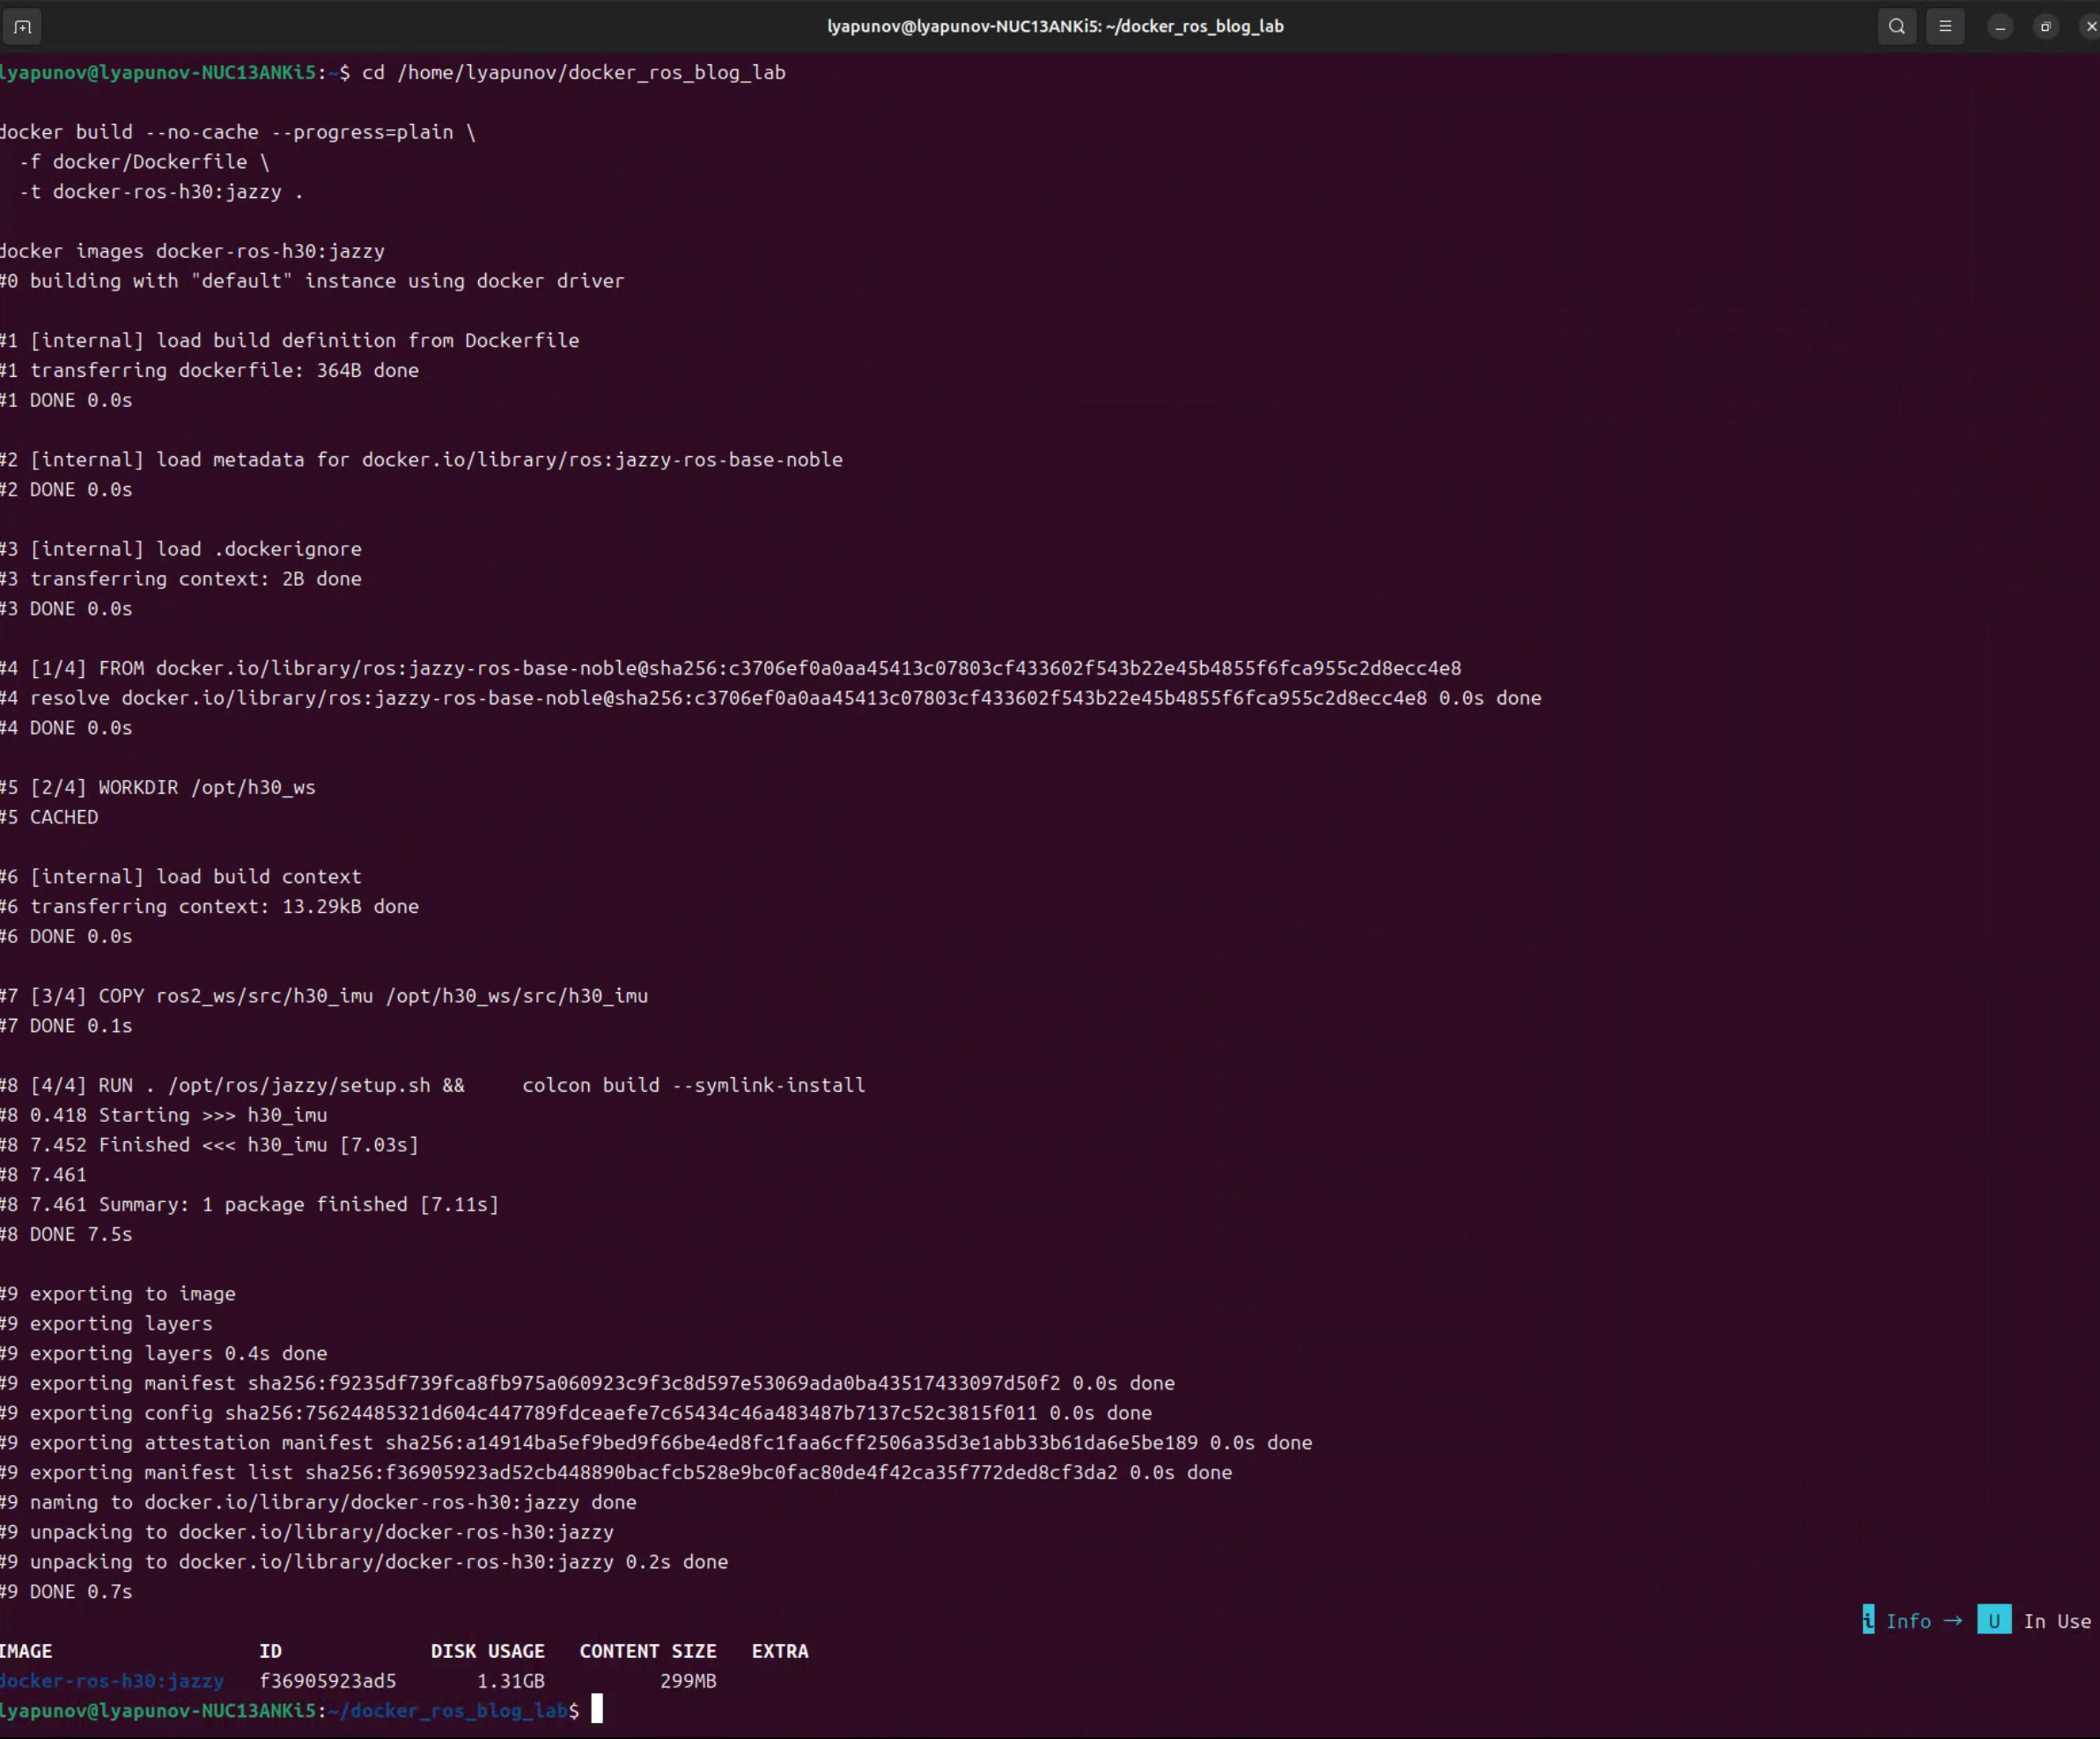
FROM沿用前面验证的 Jazzy ros-base;COPY取的是独立实验 Workspace 中的驱动副本;RUN在构建时完成 colcon build;CMD让容器启动后直接运行 H30 节点。从实验目录 /home/lyapunov/docker_ros_blog_lab 构建时,我执行的是:
1 | docker build --no-cache --progress=plain \ |
日志中出现 Finished <<< h30_imu 与 Summary: 1 package finished,生成 docker-ros-h30:jazzy。这次 docker images 显示镜像约 1.31 GB。
我还单独运行了这个新镜像:只映射 /dev/ttyACM0,不再挂载 Host 的 ros2_ws。驱动照样启动,容器内有 /imu/data、/imu/euler、/imu/temperature、/tf,/imu/data 约 199.98 Hz;Host 原生 Jazzy 约 199.93 Hz,并收到真实 sensor_msgs/msg/Imu。
做到这里我才觉得 Dockerfile 真正有用了:以后不用再记得“当时这台电脑到底怎么配出来的”,环境本身也有了可以重新构建的来源。
用 Agent 完成这一节
1 | 请把前面已经跑通的 ROS 2 传感器流程固化成最小 Dockerfile。 |
13. Compose:把启动参数写进配置
Dockerfile 解决后,还有最后一个麻烦:环境不用重新配了,但每次启动 H30 仍要记得 --device、ROS_DOMAIN_ID 和那串 docker run 参数。这些是服务启动时需要的条件,我把它们收进 docker/compose.yaml:
1 | services: |
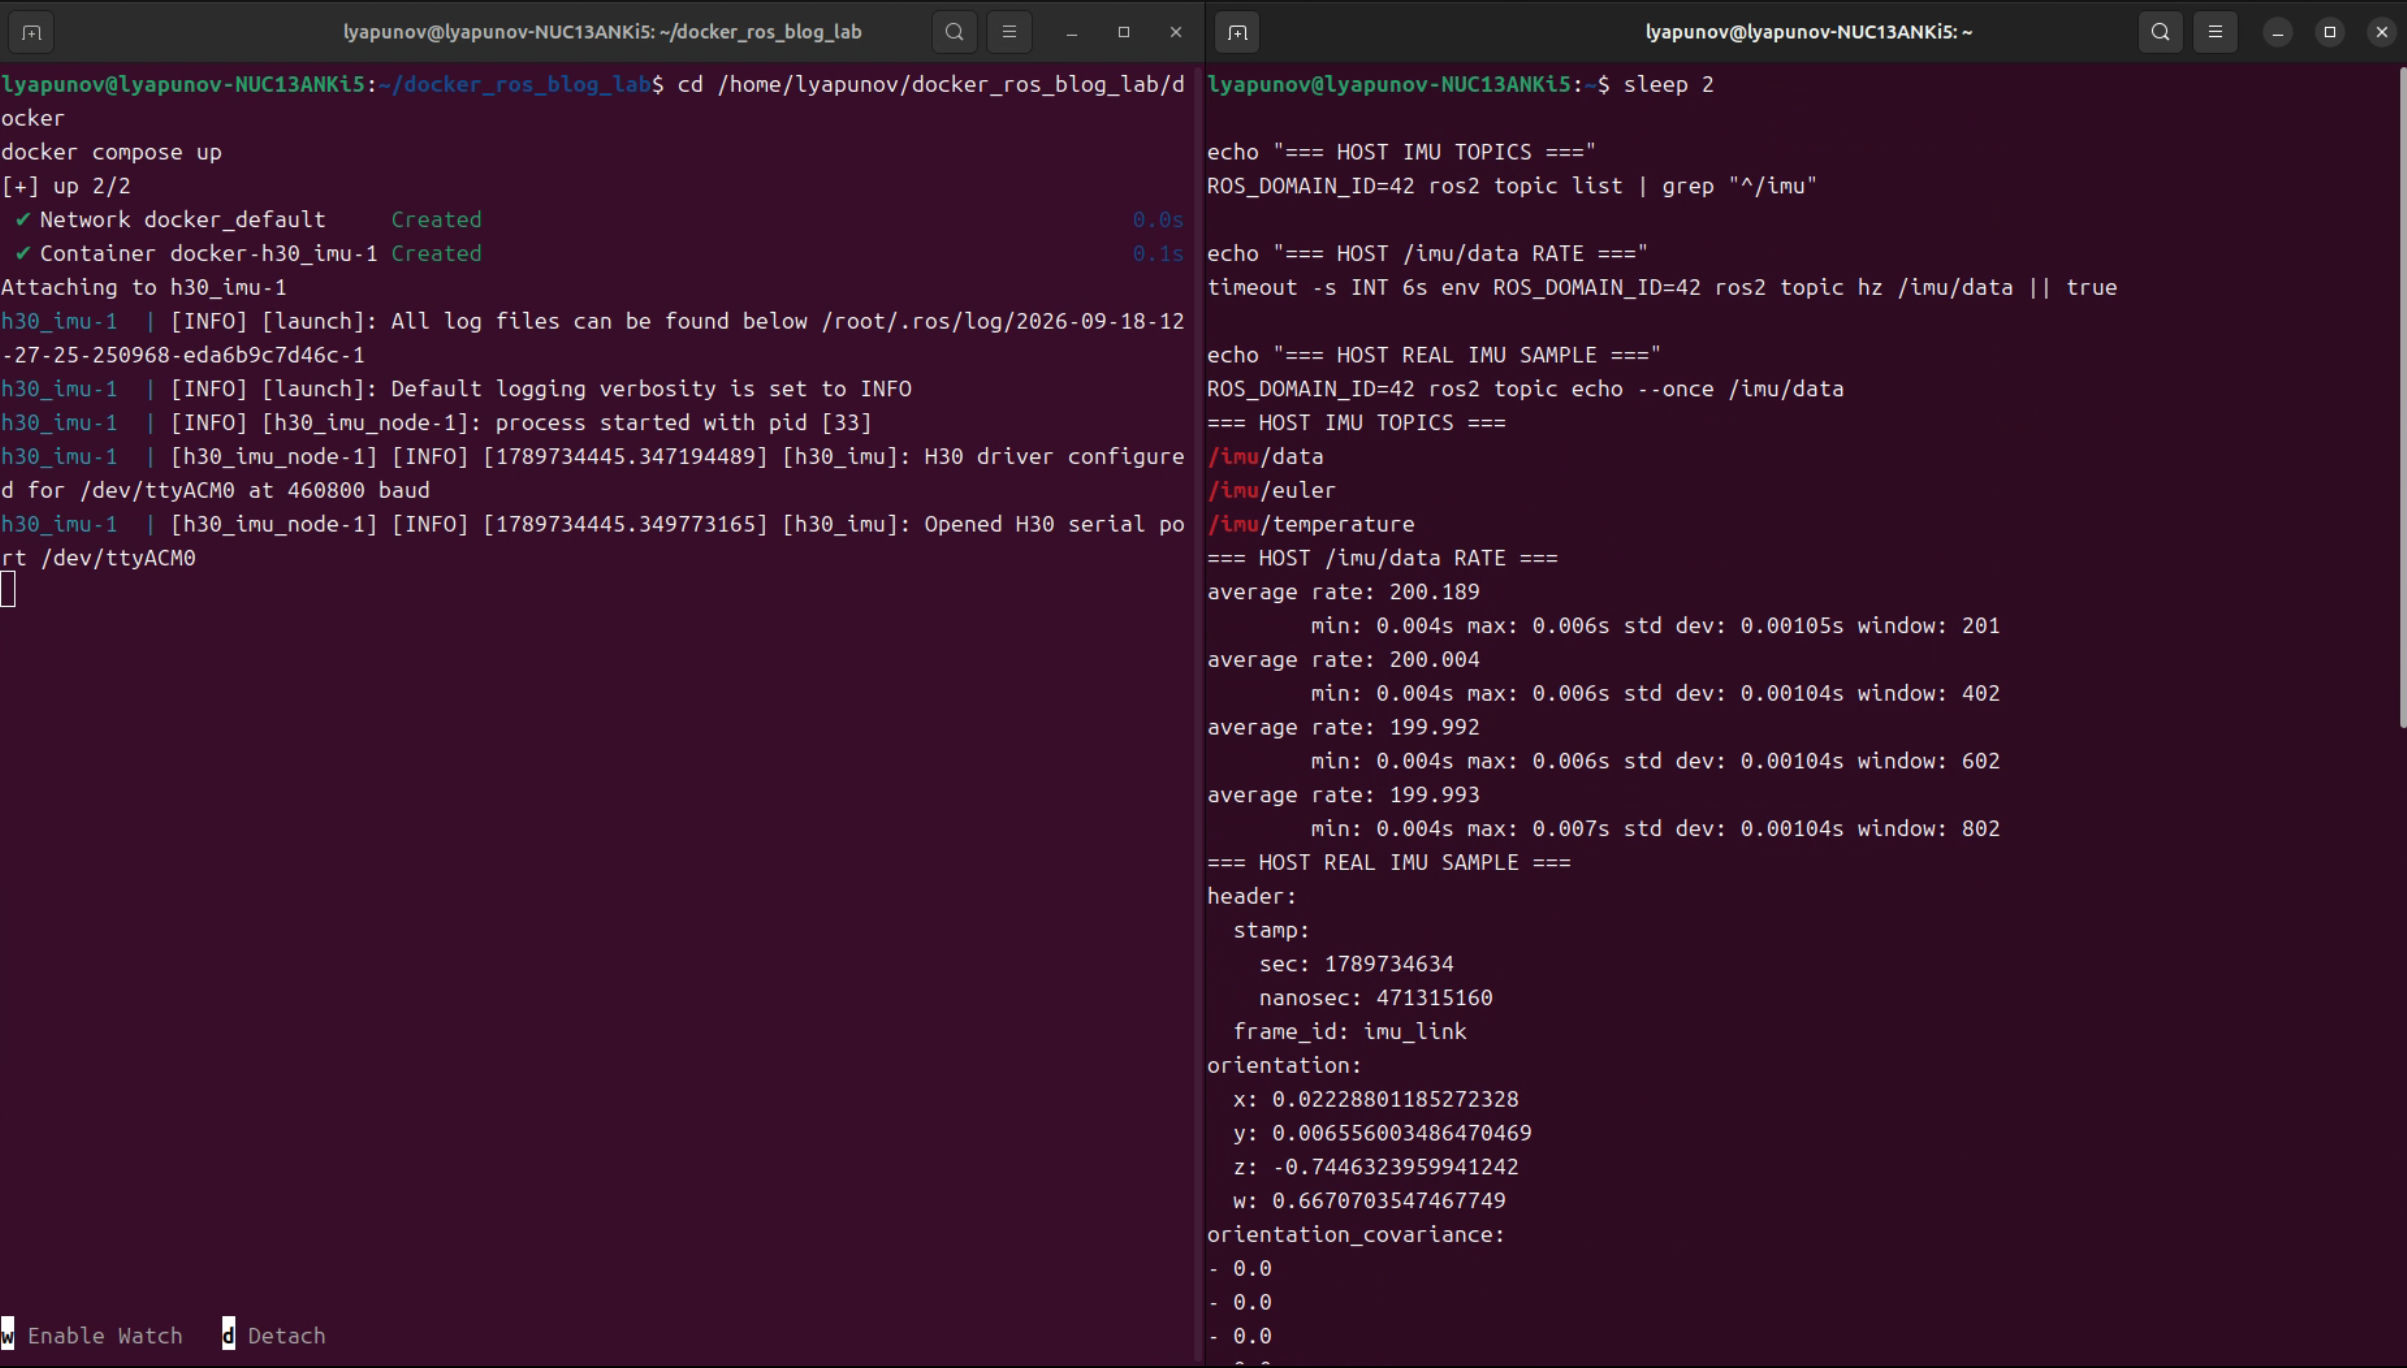
这里的 build.context: .. 相对 docker 目录指向实验根目录,Dockerfile 因而能 COPY 那份独立的 h30_imu 源码。image 命名构建结果;devices 精确开放串口;environment 沿用已验证的 domain。驱动启动命令已经写在镜像的 CMD 中。进入 docker 目录后,启动只需:
1 | docker compose up |
Compose 会创建自己的项目网络,不等于普通 docker run 的默认 bridge。我原本想,如果默认网络不通,就回到前面用过的 bridge。结果没指定 network_mode 也通了:Compose 创建 docker_default 后,Host 看到了 IMU Topic,还收到了约 200 Hz 的 /imu/data 和真实 sensor_msgs/msg/Imu 消息。最终就没额外写网络参数。
用 Agent 完成这一节
1 | 请把已经验证通过的 docker run 启动方式改成最小 compose.yaml。 |
14. 常见问题与排错
这次最费解的并不是镜像命令,而是“明明进了 docker 组,却访问不了 socket”。如果你也遇到 docker info 的 permission denied,先看系统组记录、socket owner 和当前 Session 的 id。旧登录会话没刷新时,可以临时用 sg docker -c "命令",或在当前 shell 考虑 newgrp docker;长期还是注销重登。别用 chmod 666 /var/run/docker.sock 把 socket 向所有用户开放。
其余问题我习惯沿着链路往下查,而不是一看到没有数据就怪 DDS 或传感器:
| 看到什么 | 接着查什么 |
|---|---|
| 容器没有预期 ROS 命令 | 镜像标签、ROS 环境是否加载 |
| Workspace 文件不可见或不能写 | Bind Mount 源目录、容器身份、文件 UID/GID |
| Host 找不到容器 Topic | 两边节点是否启动、ROS_DOMAIN_ID、实际 RMW、网络 |
只能在 topic list 看到名称 |
再用 ros2 topic hz 和 ros2 topic echo 看真实消息 |
| 容器看不到 IMU 串口 | Host 设备是否仍存在、--device 是否映射、容器内设备节点 |
| 串口可见但 H30 Node 打不开 | port、460800 baud、权限、是否有进程占用 |
容器有 /imu/data,Host 没数据 |
domain、RMW、网络、消息类型,再看 Host 的 hz 与 echo |
本文的 H30 排查顺序就是 Host Device → --device → port / baudrate → Node → Topic → Host Subscriber。
15. 回到最初那台 ROS 1 NUC
那台 Franka NUC 还在正常跑实验,所以这次我一直没去动它。前面的多版本 ROS、DDS 和真实 H30 都是在自己的 Ubuntu 24.04 NUC 上试的。
以后真的要迁过去,我会先把原来的 Ubuntu 20.04 + ROS 1 环境完整保留,再按那台机器自己的 CPU、Kernel、Franka 驱动和网络条件,把 Jazzy Container 一点点加进去。至少现在已经不是“Docker 到底能不能干这个”的问题了,而只是换一台机器重新把条件核对一遍。
换到另一台机器后,软件环境可以复用,但 Kernel、架构和硬件还是它自己的。
16. Docker 能解决什么,不能解决什么
| Docker 帮我做的事 | Docker 本身替代不了的事 |
|---|---|
| 隔离 Ubuntu / ROS 用户空间 | Host Kernel 与底层硬件驱动 |
| 把依赖和启动方式写进镜像与 Compose | ROS 1 代码迁移到 ROS 2 |
| 让项目环境更容易复现、迁移和部署 | 另一种 CPU 架构的兼容性 |
| 精确映射本文需要的串口 | 设备实际存在、权限和传感器状态 |
17. 总结
最开始做这件事,其实只是因为那台 Ubuntu 20.04 + ROS 1 NUC 不方便重装。我想找一种不破坏原环境,又能继续尝试新 ROS 环境的方法,所以才真正开始用 Docker。
自己完整走一遍之后,我对 Docker 的理解已经不只是“在 Ubuntu 里再跑一个 Ubuntu”了。代码怎么留在 Host、ROS 2 怎么跨 Container 通信、真实串口设备怎么进去、驱动怎么做进 Image、启动参数怎么交给 Compose,这些都是机器人项目里迟早会碰到的问题。
对我来说,这次最大的变化不是记住了多少 Docker 命令,而是以后再遇到一台“已经配好、不能随便重装,但又需要新环境”的机器人电脑时,多了一条可以先试的路。当然 Docker 也不是万能层,Kernel、硬件和 ROS 1 到 ROS 2 的代码迁移还是各自的问题。